芝诺轮式仿人型机器人Malo
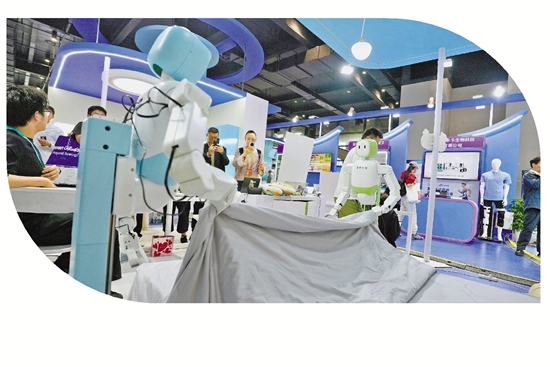 |
| 芝诺机器人研发的软硬件全栈开源的轮式仿人型机器人,搭载自研去中心化协作具身智能基础模型ZENO1,可实现多机自主协同作业。现场两台Malo协作叠被子,能够实时感知同伴状态,动态调整自身力度、位置与节奏。它跳出固定脚本式动作执行,为搬运、整理、装配等复杂作业提供新范式,可让多台通用机器人组成作业团队,面向酒店布草、整理分拣等半结构化场景落地应用。 |
|
| 芝诺机器人研发的软硬件全栈开源的轮式仿人型机器人,搭载自研去中心化协作具身智能基础模型ZENO1,可实现多机自主协同作业。现场两台Malo协作叠被子,能够实时感知同伴状态,动态调整自身力度、位置与节奏。它跳出固定脚本式动作执行,为搬运、整理、装配等复杂作业提供新范式,可让多台通用机器人组成作业团队,面向酒店布草、整理分拣等半结构化场景落地应用。 |